🎵 音樂:Vivaldi《四季》夏・第三樂章 急板|John Harrison 演奏(CC BY-SA 4.0) 🗺 影像:Google Earth
每一趟長途自駕旅行結束後,手機裡的 Google 時間軸 (Timeline)總是靜靜躺著數千個 GPS 座標點。如果只是在平面地圖上拉出一條靜態折線,往往難以重現旅途中「從波希米亞平原一路南下穿越阿爾卑斯山脈、再沿瓦豪河谷與伏爾塔瓦河返回布拉格」的空間壯闊感。
在這項實驗專案中,我們打造了一套結合 Google Earth Studio 3D 空拍實景算繪 與 Python 3D 透視投影合成管線 的自動化工作流。將 2026 年 10 月 1 日至 10 月 13 日共 13 天、總長逾 1,390 公里的捷克・奧地利・德國自駕足跡 ,轉化為一支 159.5 秒、1080p 30fps 的 3D 空拍軌跡電影,並完美對齊韋瓦第《四季》夏・第三樂章(急板)的激昂節奏。
📋 目錄
- 🎬 最終成果展示:3D 空拍軌跡電影與 2D 互動地圖
- 🏗️ 整體製作管線與五階段架構設計
- 🗓️ 13 天捷奧德自駕行程與 17 個精選地標時間軸
- 💻 核心演算法揭秘:從 .esp 自動運鏡到 3D 透視投影
- 🛠️ 實戰踩坑與工程解法全紀錄
- 🎵 步驟五:古典配樂響度標準化與 CC BY-SA 4.0 授權規範
- ☁️ 延伸架構:以 Cloud Run 與 3D Tiles 打造全自動化雲端服務
- 🚀 結論與未來進階
🎬 最終成果展示:3D 空拍軌跡電影與 2D 互動地圖
1. 3D 空拍軌跡動畫最終成品(含配樂)
下方為最終合成輸出的 2026 捷克・奧地利・德國自駕 3D 軌跡影片 (原片規格為 1920×1080 、 30 fps 、 159.5 秒 、共 4,786 格 ,下方提供開啟音軌即可直接欣賞的串流版本):
這支 3D 軌跡影片在視覺與聽覺設計上整合了 九大核心元素 :
| 視覺與聽覺元素 | 技術實作與畫面表現說明 |
|---|---|
| 3D 空拍畫面 | 由 Google Earth Studio 算繪衛星與 3D 建築實景,全程維持 北方朝上 ,鏡頭順著實際移動軌跡推進 |
| 高空開場俯衝 | 從涵蓋中歐三國的總覽高度(約 970 km 高空、垂直俯視 )開場,中央浮現標題「2026 捷克・奧地利・德國 自駕」,隨即俯衝進入布拉格 |
| 逐步繪製彩色路線 | 路線隨鏡頭推進即時延伸:🚗 開車為橘色 、🚶 步行為綠色 、🚆 大眾運輸為藍色 ;當日路線呈飽滿實色,前幾日路線則自動轉為淡色 |
| 動態交通前端標記 | 路線最前端配置白色圓形標記與彩色外框,內嵌當下交通方式的 Emoji 圖示;在景點停留時精準顯示 「抵達時所使用的交通工具」 |
| 17 個精選景點放大 | 抵達重要地標時鏡頭平滑減速、下降至約 1.5 km 高度 、中心對準景點 真實座標 並停留 2.5 秒 ,上方懸掛指向紅點的白色膠囊名稱標籤 |
| 左下角日期與行程卡 | 左下角半透明深色卡片搭配左側黃色飾條,同步顯示如「10/03(六)泰爾奇 → 維也納」的日期、星期與當日行程名稱 |
| 古典配樂完整對齊 | 採用韋瓦第《四季》夏・第三樂章 急板(John Harrison 演奏,CC BY-SA 4.0), 以音樂長度為準 反推影片總長,從頭播放至最後一個和弦完整結束 |
| 結尾 13 秒全路線總覽 | 最後一天行程結束後,鏡頭以 4 秒拉升回 970 km 總覽高度, 停留約 13 秒展示 13 天完整實色路線圖 ,右上角淡入標題、音樂與影像出處面板 |
| 官方著作權標示 | 畫面右下角完整保留 Earth Studio 自動加上的「Google Earth」官方浮水印 |
2. 關鍵影格實景截圖一覽
以下擷取影片中四個代表性的實景合成畫面,展示 低空 3D 建築對位 、 高山垂直俯視防遮擋 與 結尾總覽資訊面板 的細節:
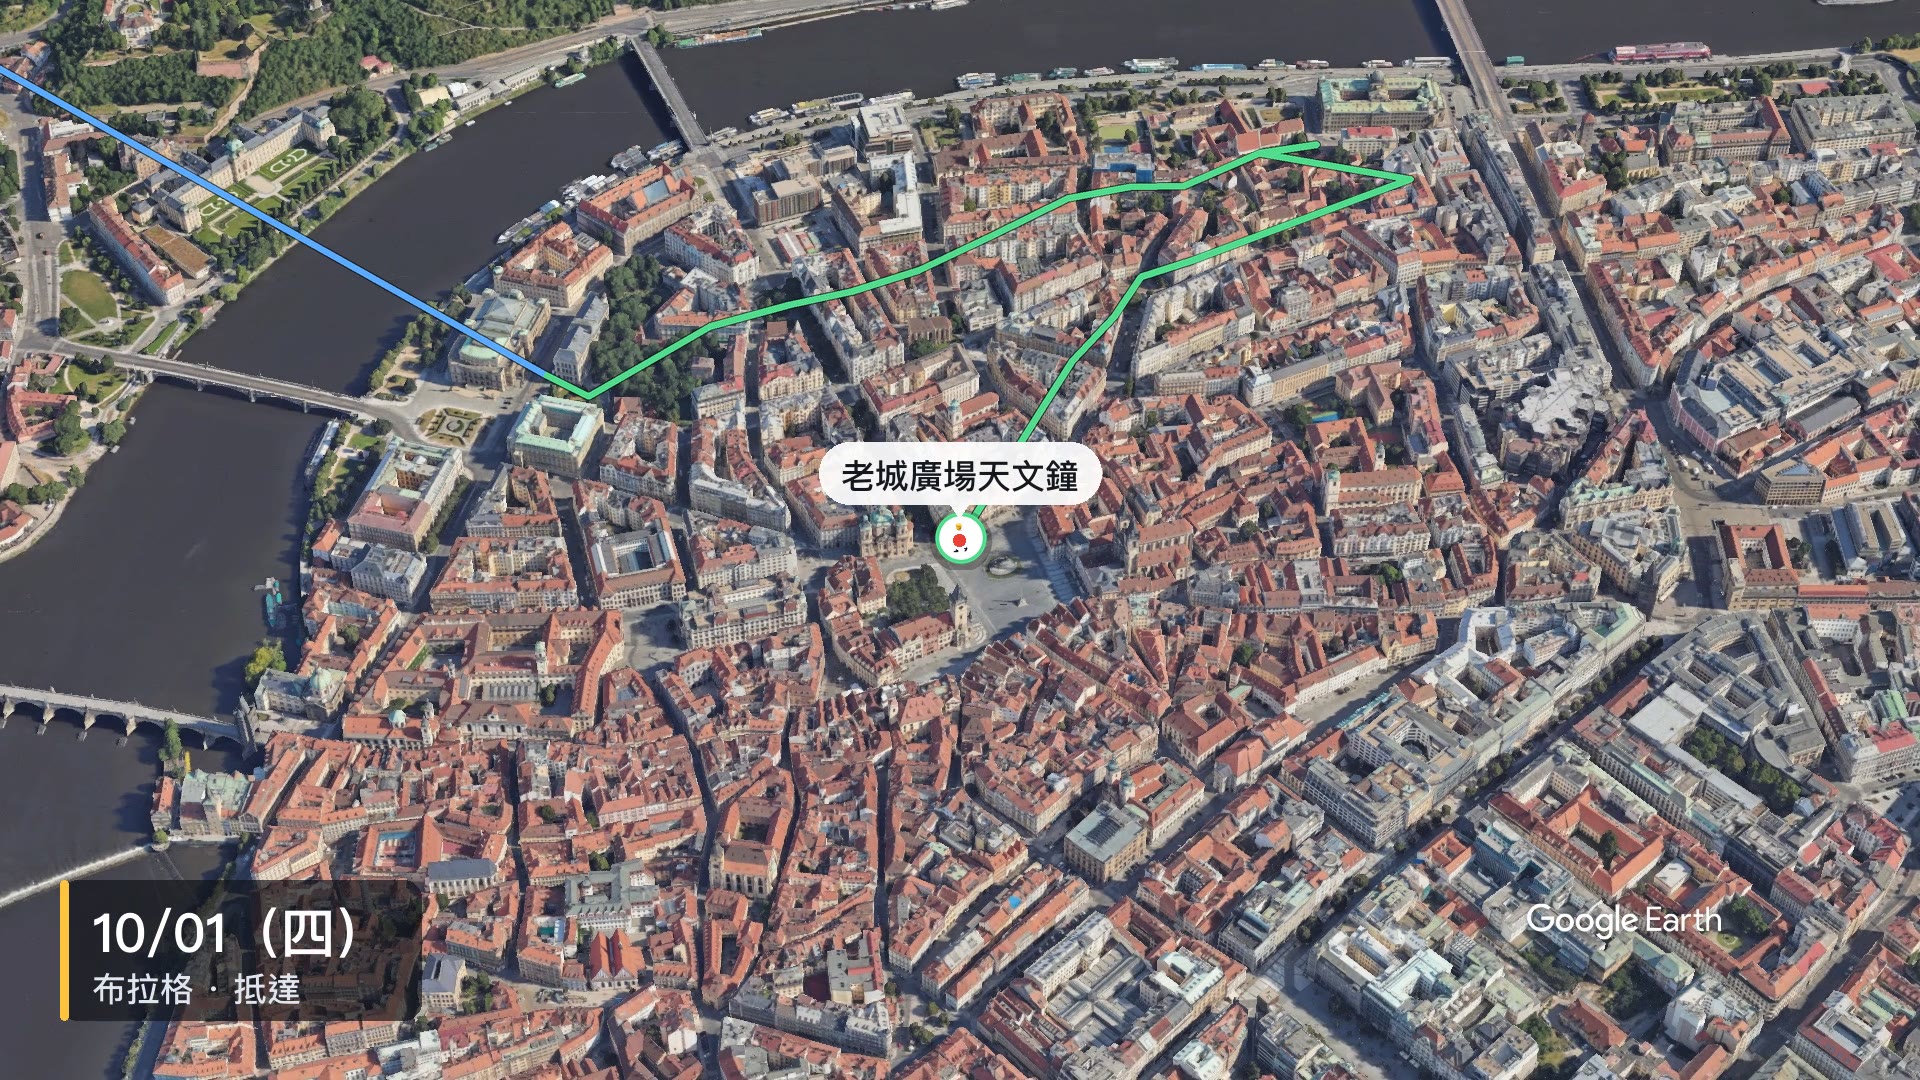 ▲ Day 1(10/01 布拉格・抵達):鏡頭俯衝至布拉格舊城區,綠色步行路線與大眾運輸藍色軌跡交織,白色膠囊標籤精準指向「老城廣場天文鐘」。
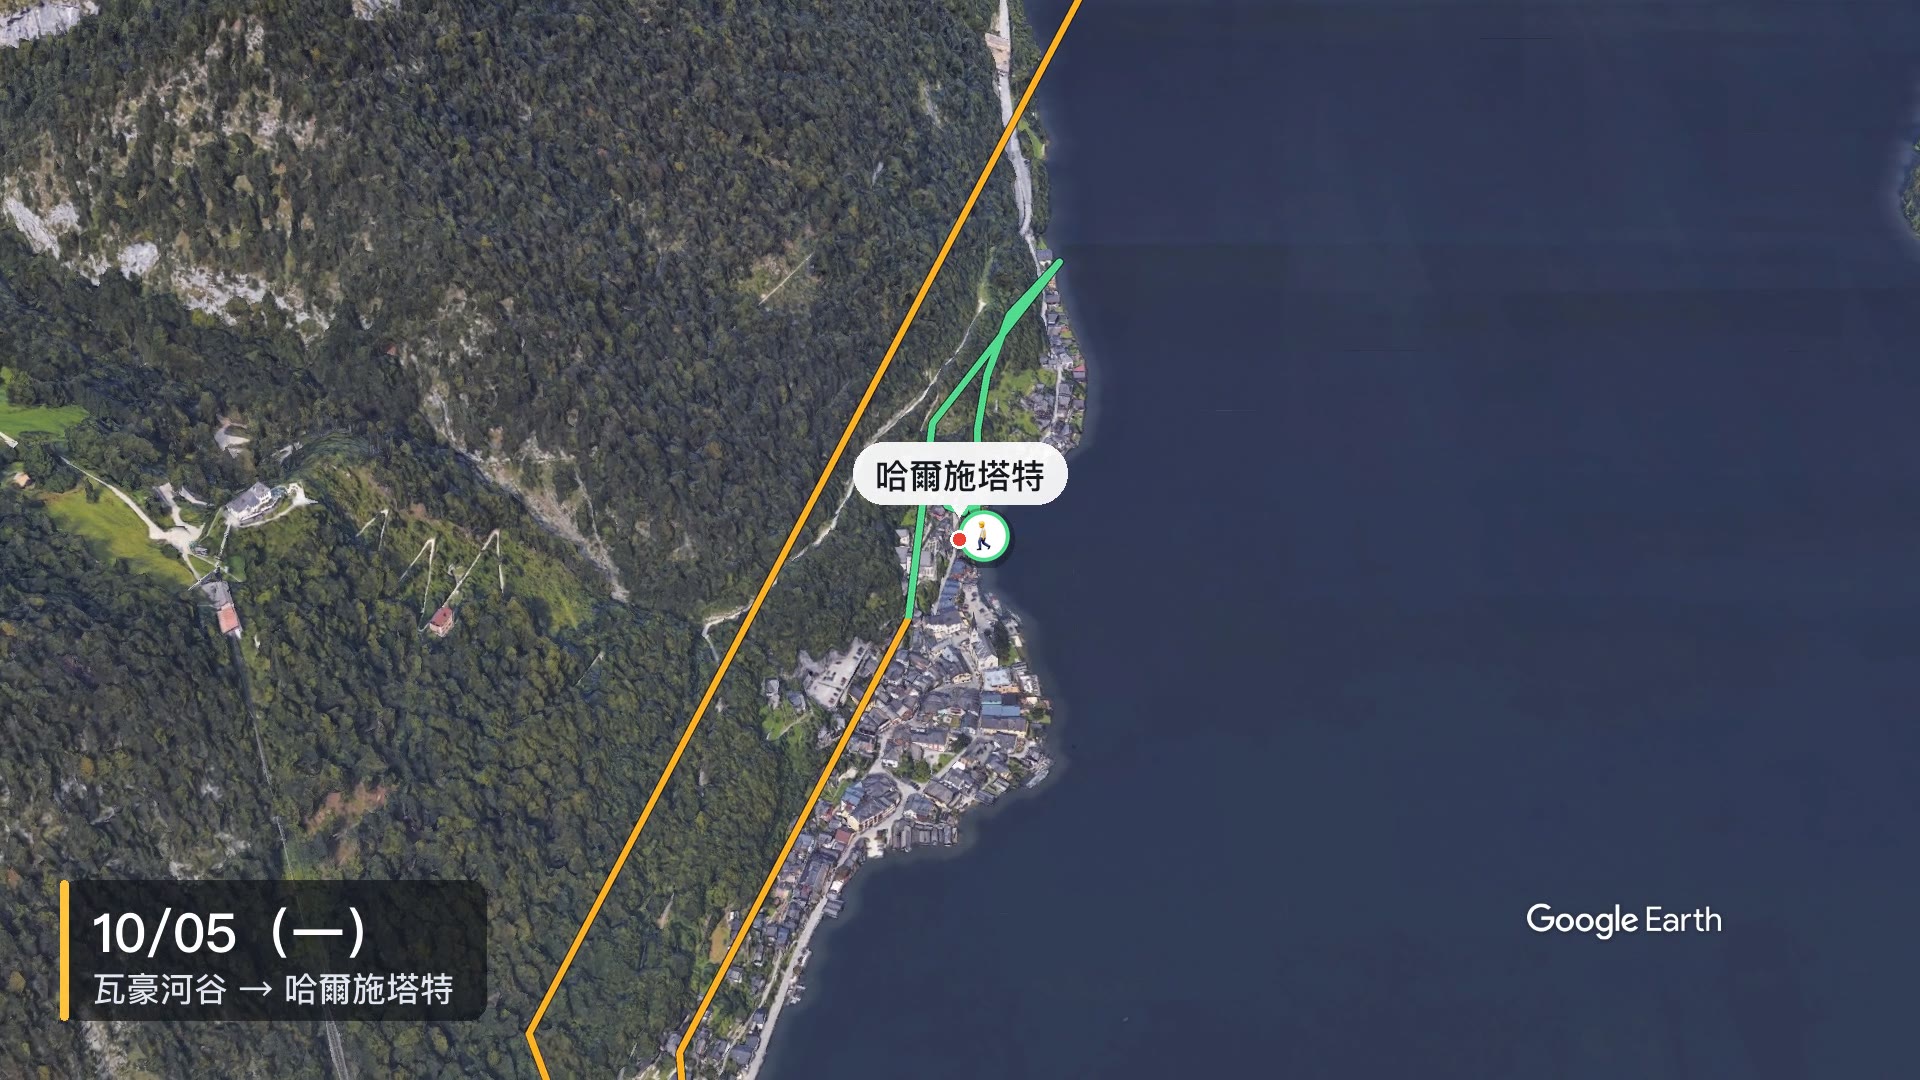 ▲ Day 5(10/05 瓦豪河谷 → 哈爾施塔特):沿橘色自駕路線駛入阿爾卑斯山谷,鏡頭中心從外圍停車場平滑移至哈爾施塔特舊城湖岸。
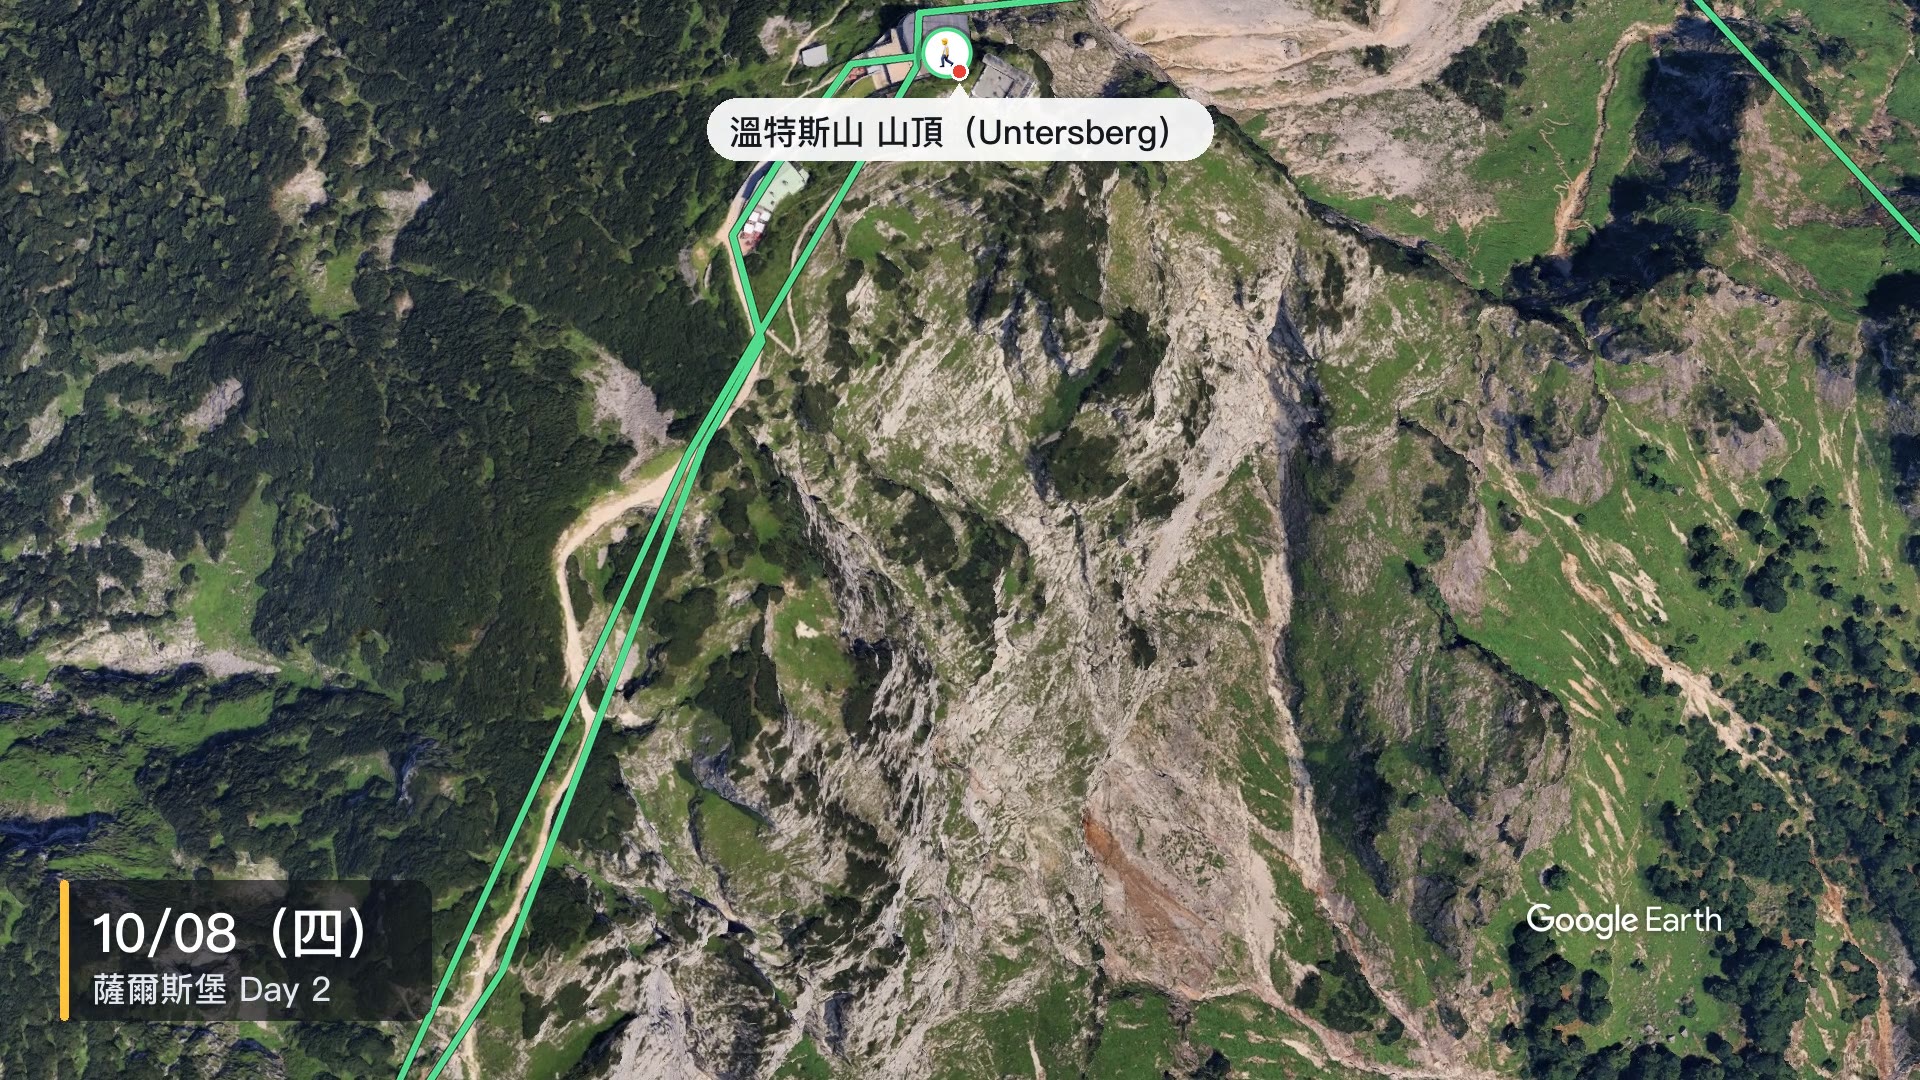 ▲ Day 8(10/08 薩爾斯堡 Day 2):針對海拔近 1,800 公尺的溫特斯山山頂,將地面投影高度設為 1,780 m 並改用 10° 近垂直俯視角,徹底解決山體遮擋與路線漂移問題。
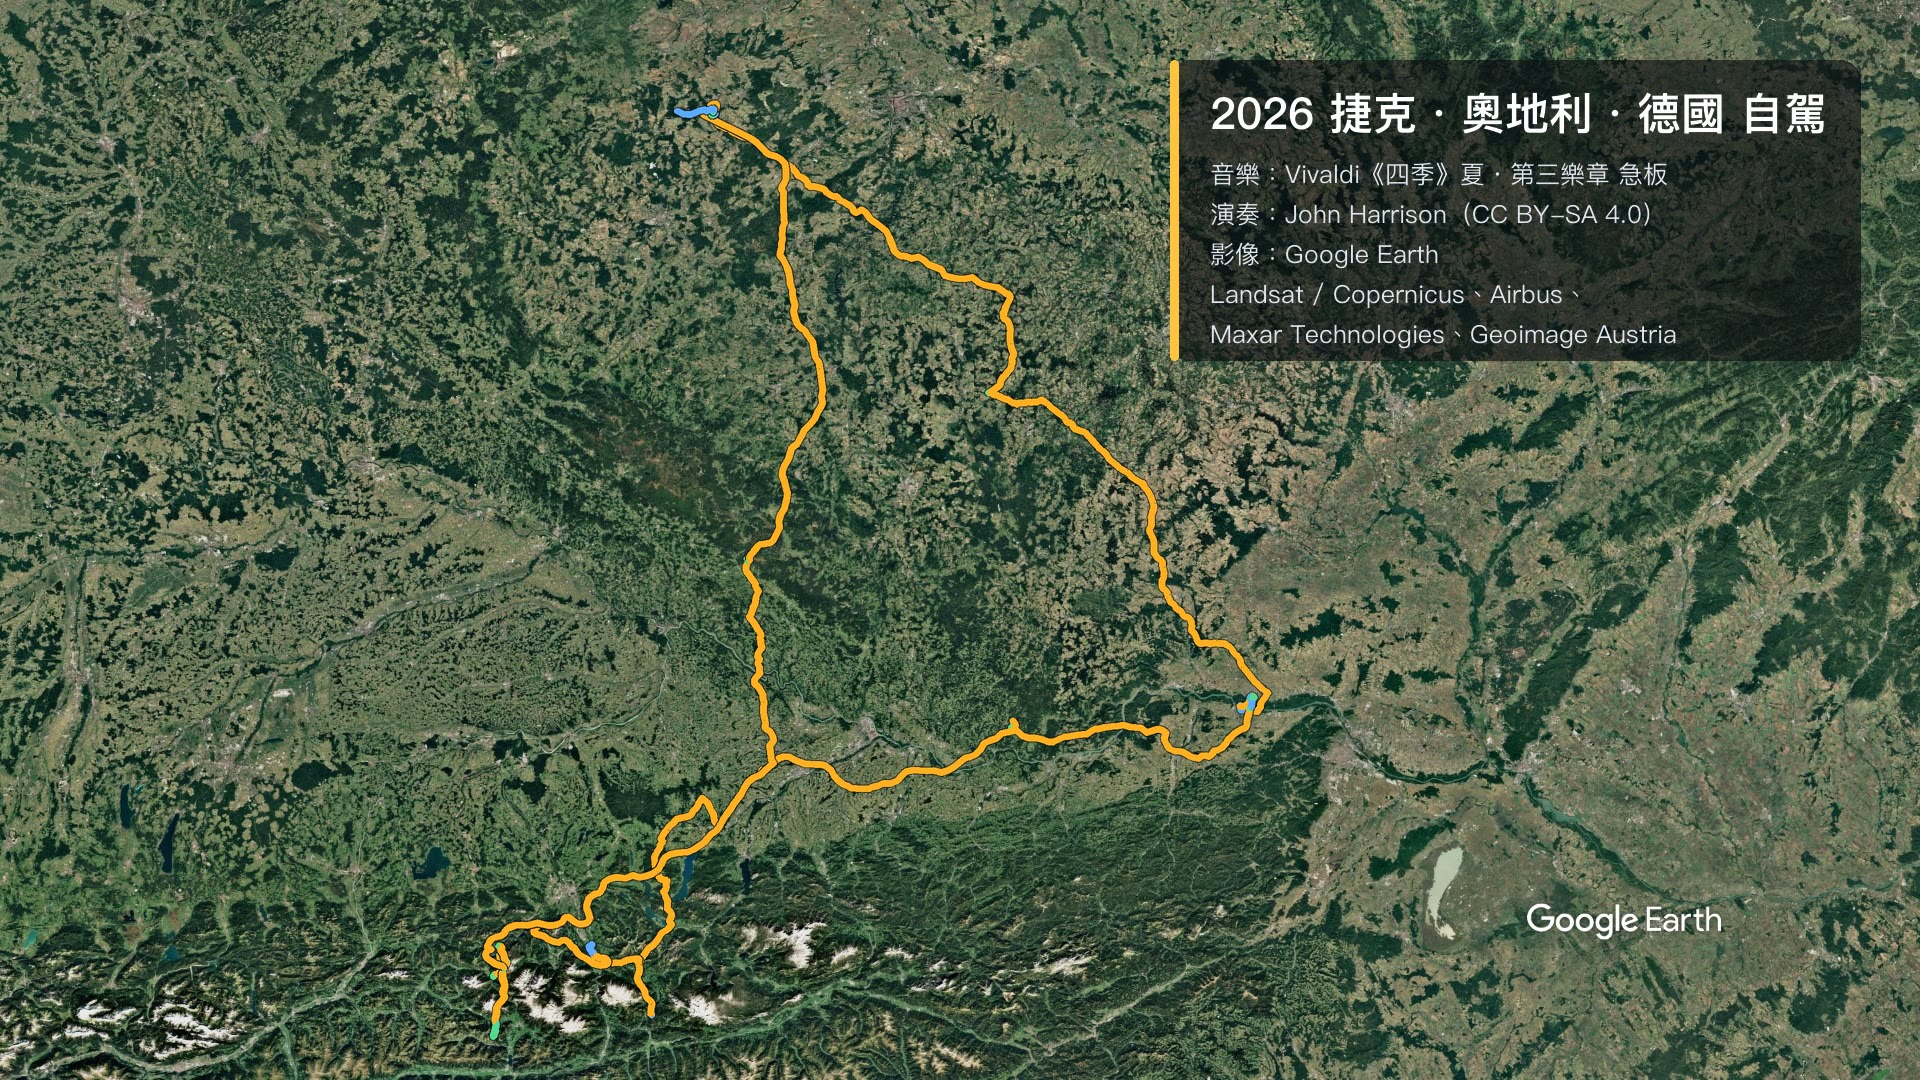 ▲ 結尾總覽(152.0s):鏡頭拉升至 970 km 高空垂直俯視,13 天橫跨捷克、奧地利、德國的環狀路線全數轉為實色,右上角避開路線區域展示完整音樂與影像授權出處。
3. 2D 互動式網頁版軌跡地圖(Live Demo)
除了 3D 空拍影片外,我們也使用 Leaflet.js 打造了可自由縮放、切換播放倍速( 0.5× 至 4× )、點擊任意日期跳轉並即時統計開車、步行與大眾運輸里程的 2D 互動式足跡面板 :
🔗 全螢幕互動體驗 :點此在新視窗開啟「2026 捷奧德自駕・實際足跡」互動地圖
🏗️ 整體製作管線與五階段架構設計
為什麼不在 Google Earth Studio 裡直接畫路線?
許多人初次接觸 Google Earth Studio 時,會直覺想把 KML 軌跡檔直接匯入成疊加層(Overlay)。然而在實測中會發現兩個致命限制:
- 不支援動態繪製(Animated Reveal) :Earth Studio 的 KML 疊加層官方主要針對地標、點與多邊形設計,對於
LineString路線只能整體調整透明度, 無法做到「路線跟著鏡頭逐步畫出」 的動態效果。 - 地圖原生標籤與自訂資訊衝突 :若開啟預設地圖資訊,密密麻麻的道路編號與小地名會與我們的路線、景點膠囊標籤重疊,導致畫面雜亂不堪。
因此,我們採用 「算繪與後製分離」 的架構設計:讓 Earth Studio 專心負責「拍出乾淨的 3D 衛星實景畫面」並匯出每一格的 3D 追蹤鏡頭資料(Camera Tracking JSON) ,再透過 Python 腳本將經緯度軌跡透過 3D 透視投影(Perspective Projection)精準疊加到每一格畫面上。
五大步驟職責與解耦優勢
| 階段 | 解決的核心問題 | 輸入資料 | 輸出產物 | 若跳過此步驟的後果 |
|---|---|---|---|---|
| 步驟一:準備軌跡 | 將 KML 中零散的移動段與停留點,整理為每天一條依時間排序、排除跨洲飛行並算妥累積距離的連續路徑 | test123_actual_track.kml | 記憶體中的每日路徑、Haversine 累積距離、交通模式 | 路徑順序錯亂、返台班機把鏡頭拉到亞洲、無法依距離分配時間 |
| 步驟二:產生專案檔 | 扮演「虛擬導演」,決定每個時間點鏡頭位置、高度與目標點(POI),產生 .esp 與共用時間表 | 每日路徑、17 個景點座標清單 | .esp 專案檔、 .timing.json 時間表 | 需在 Earth Studio 手動設定 639 組關鍵影格 × 6 個屬性,人工無法達成 |
| 步驟三:Earth Studio 算繪 | 運用 Google Earth 3D 衛星與建築模型算繪實景畫面,並匯出每一格的 實際 鏡頭座標 | .esp 專案檔 | 4,786 張 JPEG 序列、鏡頭追蹤 JSON | 缺乏 3D 實景底圖;若無匯出鏡頭 JSON,自行內插的誤差最高達 57% |
| 步驟四:畫路線並合成 | 逐格投影繪製抗鋸齒彩色路線、交通 Emoji 圖示、景點膠囊標籤、日期字幕與結尾出處面板 | JPEG 序列、鏡頭 JSON、 .timing.json 、KML | 無聲 MP4 影片 | 只有空拍風景,觀眾看不出走了哪條路、現在是第幾天、地標是什麼 |
| 步驟五:加上配樂 | 結合合法授權的古典樂錄音,執行 EBU R128 響度標準化,讓影片結尾與最後一個和弦完美同步 | 無聲影片、 music/summer_presto.oga | trip_full_route_v4_music.mp4 | 影片缺乏情緒張力,或因直接裁切音樂導致樂曲突兀中斷 |
💡 經驗分享 : 「步驟三只負責拍,步驟四才負責畫」 是整套工作流最關鍵的工程決策。在 Earth Studio 算繪 4,786 格需要 30 分鐘以上,但步驟四用 Python 多核心合成只需約 5 分鐘。當我們需要調整字幕字型、路線線寬、標籤位置或結尾出處排版時, 完全不必重新算繪 3D 畫面 ,只要重跑步驟四即可快速迭代!
🗓️ 13 天捷奧德自駕行程與 17 個精選地標時間軸
為了讓觀眾在 2 分 39 秒內既能看清城市步行的細膩動線,又不會在 300 公里的跨國高速公路上感到漫長,我們將 trip_animation.html 中的每日行程名稱( DAYNAMES )、KML 實際移動距離(排除第 13 天布拉格飛往桃園的 9,011.4 km 航段)與 trip_earth_studio_v4.esp.timing.json 的動畫秒數配置整合如下:
1. 每日行程名稱、實際里程與影片時間區間總表
| 日期(星期) | 每日行程名稱( DAYNAMES ) | 地面累積距離 | 影片時間區間( t0 → t1 ) | 當日聚焦放大景點(停留 2.5 秒) |
|---|---|---|---|---|
| 開場(Intro) | 2026 捷克・奧地利・德國 自駕 | — | 0.00s → 3.00s | 970 km 高空總覽停留 1 秒後俯衝進入布拉格 |
| 10/01(四) | 布拉格 · 抵達 | 22.1 km | 3.00s → 12.41s | 老城廣場天文鐘、查理大橋 |
| 10/02(五) | 布拉格 · 城堡區 | 15.6 km | 12.41s → 21.51s | 聖維特大教堂・黃金巷、佩特任瞭望塔 |
| 10/03(六) | 泰爾奇 → 維也納 | 330.2 km | 21.51s → 40.67s | 泰爾奇世遺廣場、維也納國家歌劇院 |
| 10/04(日) | 維也納 | 22.2 km | 40.67s → 50.03s | 美泉宮、卡爾教堂 |
| 10/05(一) | 瓦豪河谷 → 哈爾施塔特 | 318.9 km | 50.03s → 69.38s | 梅爾克修道院、哈爾施塔特 |
| 10/06(二) | 湖區精華 | 47.7 km | 69.38s → 78.10s | 夏夫堡登山鐵道 |
| 10/07(三) | 薩爾斯堡 Day 1 | 133.5 km | 78.10s → 89.76s | 薩爾斯堡大教堂 |
| 10/08(四) | 薩爾斯堡 Day 2 | 35.6 km | 89.76s → 100.08s | 溫特斯山 山頂(Untersberg)、薩爾斯堡要塞 |
| 10/09(五) | 德國國王湖 | 45.5 km | 100.08s → 108.35s | 國王湖 |
| 10/10(六) | → 庫倫洛夫 (CK) | 213.1 km | 108.35s → 122.51s | 庫倫洛夫城堡 |
| 10/11(日) | CK → 布拉格 | 189.0 km | 122.51s → 136.15s | 萊特納公園 |
| 10/12(一) | 布拉格 · 還車 | 4.0 km | 136.15s → 138.56s | 市區步行與大眾運輸還車動線 |
| 10/13(二) | 布拉格 → 桃園 | 14.4 km | 138.56s → 142.24s | 前往布拉格機場地面段(排除空中飛行段) |
| 結尾(Outro) | 13 天完整路線總覽圖+出處面板 | 總計 1,391.8 km | 142.24s → 159.50s | 4 秒拉升回 970 km 高空,停留逾 13 秒完整展示全路線 |
2. 17 個精選地標真實座標與運鏡參數清單
由於實際 GPS 軌跡點常落在外圍停車場(例如哈爾施塔特 P1 停車場距離舊城中心達 1 公里)或因搭乘纜車而缺失軌跡(如佩特任瞭望塔),我們在 make_esp.py 的 HIGHLIGHTS 中直接定義了 17 個景點的真實經緯度座標 ,讓鏡頭在停留期間平滑移至地標正上方:
| 序號 | 日期 | 景點名稱 | 真實座標(緯度, 經度) | 動畫停留區間(秒) | 與軌跡最近距離 | 特殊運鏡與備註 |
|---|---|---|---|---|---|---|
| 01 | 10/01 | 老城廣場天文鐘 | 50.0870, 14.4207 | 5.81s – 8.31s | 2 m | 布拉格舊城核心地標 |
| 02 | 10/01 | 查理大橋 | 50.0865, 14.4114 | 9.11s – 11.61s | 4 m | 橫跨伏爾塔瓦河歷史石橋 |
| 03 | 10/02 | 聖維特大教堂・黃金巷 | 50.0909, 14.4005 | 14.36s – 16.86s | 83 m | 黃金巷緊鄰教堂旁,合併為同一停留站 |
| 04 | 10/02 | 佩特任瞭望塔 | 50.0835, 14.3951 | 17.66s – 20.16s | 626 m | 搭乘纜車無 GPS 軌跡;自動拉高鏡頭以同時容納景點與路線 |
| 05 | 10/03 | 泰爾奇世遺廣場 | 49.1843, 15.4528 | 28.61s – 31.11s | 53 m | 摩拉維亞文藝復興水上城堡與彩色廣場 |
| 06 | 10/03 | 維也納國家歌劇院 | 48.2030, 16.3690 | 37.37s – 39.87s | 50 m | 跨國抵達奧地利首都核心 |
| 07 | 10/04 | 美泉宮 | 48.1849, 16.3122 | 42.47s – 44.97s | 109 m | 哈布斯堡王朝夏宮與巴洛克花園 |
| 08 | 10/04 | 卡爾教堂 | 48.1983, 16.3719 | 46.73s – 49.23s | 32 m | 維也納夜間漫步終點地標 |
| 09 | 10/05 | 梅爾克修道院 | 48.2284, 15.3317 | 55.55s – 58.05s | 22 m | 多瑙河畔瓦豪河谷起點巴洛克修道院 |
| 10 | 10/05 | 哈爾施塔特 | 47.5622, 13.6493 | 66.08s – 68.58s | 18 m | 原停留點位於 P1 停車場(偏離 1 km),已校正對準舊城區 |
| 11 | 10/06 | 夏夫堡登山鐵道 | 47.7378, 13.4440 | 74.80s – 77.30s | 230 m | 對準聖沃夫岡齒軌火車站起點 |
| 12 | 10/07 | 薩爾斯堡大教堂 | 47.7980, 13.0468 | 85.85s – 88.35s | 123 m | 薩爾斯堡舊城中心 |
| 13 | 10/08 | 溫特斯山 山頂(Untersberg) | 47.7228, 13.0090 | 91.56s – 94.06s | 9 m | 山頂纜車站;設最低高度 2,200 m 、傾角 10° 避免山體遮擋 |
| 14 | 10/08 | 薩爾斯堡要塞 | 47.7950, 13.0476 | 95.98s – 98.48s | 7 m | 俯瞰薩爾斯堡全城的城堡要塞 |
| 15 | 10/09 | 國王湖 | 47.5930, 12.9877 | 103.88s – 106.38s | 47 m | 德國貝希特斯加登國家公園冰河湖 |
| 16 | 10/10 | 庫倫洛夫城堡 | 48.8127, 14.3155 | 119.21s – 121.71s | 13 m | 原停留點為城外飯店 Hotel CK Park,已校正對準城堡中心 |
| 17 | 10/11 | 萊特納公園 | 50.0948, 14.4153 | 132.85s – 135.35s | 46 m | 俯瞰伏爾塔瓦河五橋夕陽與布拉格天際線 |
💻 核心演算法揭秘:從 .esp 自動運鏡到 3D 透視投影
1. 非線性時間分配與 Smoothstep 緩動( make_esp.py )
若將移動時間與距離設為線性正比,330 km 的跨國開車日會佔去整支影片一半以上的時間,而 15 km 的布拉格老城漫步則會在 0.5 秒內一閃而過;反之若每天平均分配,高速公路移動又會快到令觀眾眼花。因此我們設計了雙層次非線性時間分配模型:
- 每日時間預算 ∝
√(當日總距離):以 距離的平方根 分配 100 秒的純移動預算,兼顧長途自駕與城市漫步的觀看體驗。 - 日內分段(Leg)時間 ∝
分段距離^0.7:在每天內部依景點切分為多個移動段,每段最短保底0.8 秒,並在每天開頭停頓1.0 秒、每個景點停留2.5 秒。 - Smoothstep 緩動內插 :將每天的進度表示為一串節點(Knots)
(時間 t, 累積距離 s),節點之間使用三次多項式s(u) = u² × (3 − 2u)進行緩動,使鏡頭在進入景點前自然減速、離開景點時平滑加速:
def ease(u):
    u = min(1, max(0, u))
    return u * u * (3 - 2 * u)

def interp_knots(knots, t):
    """計算時間 t 的累積行進距離 s(t) 與瞬時速度 ds/dt"""
    if t <= knots[0][0]:
        return knots[0][1], 0.0
    for (ta, sa), (tb, sb) in zip(knots, knots[1:]):
        if t <= tb:
            if tb == ta:
                return sb, 0.0
            u = (t - ta) / (tb - ta)
            # 導數 ds/dt = (sb - sa) / (tb - ta) * 6u(1 - u),供動態鏡頭高度計算使用
            return sa + (sb - sa) * ease(u), (sb - sa) / (tb - ta) * 6 * u * (1 - u)
    return knots[-1][1], 0.0
2. 速度耦合鏡頭高度與 970 km 垂直總覽計算
畫面上的地面視覺捲動速度約等於 「實際移動速度 ÷ 鏡頭高度」 。為了不讓觀眾一下暈車、一下覺得畫面停滯,我們的演算法讓鏡頭高度隨當下移動速度動態伸縮:
- 動態巡航高度 :
高度 ≈ 當下移動速度 × 1.3(公尺/動畫秒),限制在1,500 m至45,000 m之間,並在對數空間(Log-space)執行±0.75 秒的滑動視窗平滑化,讓俯衝與拉升極度自然。 - 景點放大高度 :抵達景點前後 1 秒內,高度降至
max(1500, 2.5 × 軌跡至景點距離, 個別指定高度),確保即使軌跡離景點有一段距離(如佩特任瞭望塔相距626 m),路線前端與景點依然能同時收進畫面。 - 970 km 總覽高度幾何推導 :整趟旅程南北跨度約
285 km、東西跨度約260 km。要將整條路線放進16:9畫面並保留20%邊界,已知 Earth Studio 垂直視角fovVertical = 20°,總覽高度計算公式為:總覽高度 = 跨度範圍 × 1.2 ÷ (2 × tan(視角 / 2)) ≈ 970 km同時在開場與結尾總覽時將鏡頭傾角(Tilt)漸變為0°(正下方垂直俯視),使結尾畫面如同一張清晰的巨幅地圖。
3. 逆向工程 .esp 專案格式與 POI 鏡頭目標控制
Google Earth Studio 的 .esp 專案檔為 modelVersion: 18 的 JSON 結構。我們不直接計算容易產生萬向鎖與側滾(Roll)誤差的歐拉角(Heading / Tilt),而是同時寫入 「攝影機座標(Camera Position)」 與 「鏡頭目標點(Point of Interest, POI,設定 influence: 1 )」 兩組關鍵影格,交由 Earth Studio 自動解算視線方向,並將所有數值與時間正規化至 [0, 1] 區間:
cd /Users/yuting/test
python3 -I tools/make_esp.py test123_actual_track.kml trip_earth_studio_v4.esp --seconds 100 --total 159.5
4. WGS84 ECEF 座標轉換與 3D 相機透視投影( route.py )
在步驟四合成時,我們讀取 Earth Studio 匯出的 trip_earth_studio_v4.json 中每一格的真實經緯度與高度( coordinate ),結合 .esp 內的 POI 關鍵影格,在 WGS84 地心地固座標系(ECEF) 中重建每一格的相機正交基底 (right, camUp, forward) ,將所有 GPS 軌跡點投影至 1920×1080 像素平面:
def ecef(lat, lon, h):
    """將 WGS84 經緯度與海拔高度轉換為 ECEF 三維直角座標 (X, Y, Z)"""
    a, e2 = 6378137.0, 6.69437999014e-3
    la, lo = np.radians(lat), np.radians(lon)
    n = a / np.sqrt(1 - e2 * np.sin(la) ** 2)
    return np.stack([
        (n + h) * np.cos(la) * np.cos(lo),
        (n + h) * np.cos(la) * np.sin(lo),
        (n * (1 - e2) + h) * np.sin(la)
    ], axis=-1)

def camera(self, frame, W, H):
    """還原第 frame 格的相機位置 C 與正交座標系 (fwd, right, cup)"""
    c = self.cam[frame]['coordinate']
    C = ecef(c['latitude'], c['longitude'], c['altitude'])
    P = ecef(*(catmull(k, frame) for k in self.poi))
    la, lo = math.radians(c['latitude']), math.radians(c['longitude'])
    # 地表法向量 up,確保相機無側滾(No Roll)
    up = np.array([math.cos(la) * np.cos(lo), math.cos(la) * math.sin(lo), math.sin(la)])
    fwd = P - C; fwd /= np.linalg.norm(fwd)
    right = np.cross(fwd, up); right /= np.linalg.norm(right)
    cup = np.cross(right, fwd)
    focal = (H / 2) / math.tan(math.radians(self.cam[frame]['fovVertical']) / 2)
    return C, fwd, right, cup, focal
接著由 compose.py 使用 2 倍超取樣(2x Supersampling) 繪製深色外框與彩色抗鋸齒路線,疊上 Apple Color Emoji.ttc 交通圖示與 PingFang.ttc 繁體中文字卡,最後交由 ffmpeg 編碼輸出。
🛠️ 實戰踩坑與工程解法全紀錄
在從 v1 迭代至 v4 最終版的過程中,我們排除了涵蓋地理座標系、作業系統權限、曲線內插與視覺排版的諸多技術陷阱。以下整理最具代表性的 12 個核心踩坑與根因解法 :
| 遇到的異常現象 | 底層根因分析 | 最終工程解法 |
|---|---|---|
| 鏡頭在最後一天被拉到半個地球外 | 10/13 包含一段 ✈️ 飛行 9011.4 km (布拉格 → 桃園),不僅把鏡頭拉回亞洲,更吃掉大量時間預算 | 解析 KML 時自動過濾並排除名稱含有 ✈ 的移動段 |
直接用 Earth Studio 匯出的 position (ECEF)投影路線嚴重偏離 | Earth Studio 內部匯出的 position 直角座標採用球體近似模型,與標準 WGS84 橢球換算相差約 21.7 km | 捨棄 position 與 After Effects 專用的 rotation 歐拉角,改取匯出的 coordinate (經緯度、高度)統一用 WGS84 公式轉 ECEF |
不匯出鏡頭 JSON、改用 .esp 關鍵影格自行內插鏡頭會晃動偏移 | Earth Studio 的 auto 曲線並非單純的 Catmull-Rom 樣條;自行內插的中位誤差雖僅 0.4%,但 p95 達 3%、最大偏差高達攝影機高度的 57% | 強制在算繪時勾選匯出 3D 追蹤資料 JSON(全球座標) ,逐格採用真實算繪鏡頭位置 |
| 溫特斯山(Untersberg)山頂被山體完全擋住 | 全程北方朝上時,攝影機位於目標點正南方;而溫特斯山南側山壁陡峭,45° 傾角視線正好穿過山體內部 | 支援為個別景點自訂傾角,將溫特斯山設為最低高度 2,200 m 、傾角 10° (近乎垂直俯視),完美避開山體遮擋 |
| 溫特斯山山頂的綠色步行路線浮在半空中偏移 | 預設地面高度粗估為阿爾卑斯區 700 m ,但溫特斯山山頂高原實際海拔約 1,800 m ,高程落差導致透視投影偏移 | 在 route.py 定義 PEAKS 高原區域(以 47.7205, 13.0068 為中心、半徑 900 m ),將地面投影高度設為 1,780 m |
| 哈爾施塔特與庫倫洛夫放大時看不到核心古蹟 | 原本取「軌跡最近點」作為放大中心,結果分別對準了 1 公里外的 P1 停車場與舊城外的 Hotel CK Park | 17 個景點全數改用人工校準的真實地標座標,停留期間鏡頭中心平滑移向地標,結束後再移回軌跡 |
| 國王湖停留時前端圖示竟顯示 🚆 大眾運輸 | 停留節點的時間剛好落在抵達段結尾,程式誤取到「下一段(遊船)」的交通方式 | 修正節點狀態判定:當停留在景點節點上時,固定取 「抵達該景點那一段」 的交通方式(🚗 開車) |
| 結尾拉回高空時路線超出畫面,且中央標題蓋住路線 | v3 僅以「跨度 × 1.2」設 340 km 高度且維持 45° 斜看;標題置中剛好壓在中歐環狀路線正上方 | v4 依 fovVertical = 20° 精算出 970 km 高度並轉為 0° 垂直俯視;結尾標題與出處改放至 右上角面板 (布拉格以東無路線區) |
| 終端機讀不到 Chrome 下載的算繪檔 | macOS 隱私保護(TCC)預設禁止終端機存取 ~/Downloads ,連 mv 指令都會被拒絕 | 在 Earth Studio 選用 本機 JPEG 序列算繪 ,並透過 File System Access API 直接指定輸出至專案下的 /Users/yuting/test/render 資料夾 |
Homebrew 版 ffmpeg 無法繪製字幕,且「➔」變成空白方框 | 本機 ffmpeg 未編入 libass / drawtext 濾鏡;此外 macOS 內建 PingFang.ttc 字型不含 ➔ 字元 | 改用 Python Pillow 逐格渲染透明圖層合成字幕,並將行程名稱中的箭頭統一替換為標準 → |
執行 compose.py 出現 ModuleNotFoundError: PIL | 測試時習慣加上 python3 -I (隔離模式),導致忽略了安裝在使用者目錄下的 Pillow 套件 | make_esp.py 僅用標準庫可加 -I ,而需要 Pillow 與 numpy 的 compose.py 則移除 -I 並加上 -W ignore 抑制 macOS Accelerate 假警報 |
| 145 秒版本把配樂硬生生切斷 | 初版以旅程時間(145 秒)為準將音樂淡出,導致韋瓦第《四季》夏・急板最精彩的高潮尾奏被截斷 | v4 改為 「以音樂長度為準」 :配合 158.96 秒 的錄音加上 0.5 秒 餘韻,用 --total 159.5 拉長結尾完整路線展示時間並重新算繪 |
🎵 步驟五:古典配樂響度標準化與 CC BY-SA 4.0 授權規範
1. 為什麼選擇韋瓦第《四季》夏・第三樂章(急板)?
韋瓦第(Antonio Vivaldi)《四季》中的〈夏〉第三樂章 Presto(急板,又名「暴風雨」 Temporale) 擁有極具張力的弦樂疾馳感,與高空俯衝、跨國高速自駕的視覺節奏一拍即合;更巧妙的是,其全曲長度( 2 分 39 秒 )與我們 13 天旅程加結尾總覽的理想動畫時長幾乎完全吻合。
⚠️ 古典樂版權重要觀念 : 古典樂的「樂譜(作曲)」雖然早已進入公有領域(Public Domain),但 「每一個現代演奏錄音(Master Recording)」都各自擁有獨立的錄音著作權 !絕對不能直接擷取商業串流平台或 YouTube 上的不明錄音,否則上傳社群平台時極易遭到版權消音或下架。
因此,我們特別選用 Wikimedia Commons 上由小提琴家 John Harrison 與 Wichita State University Chamber Players 演奏、以 CC BY-SA 4.0 開放授權釋出的高品質錄音( Vivaldi - Four Seasons 2 Summer mvt 3 Presto - John Harrison violin.oga ,立體聲 44.1 kHz ,時長 158.96 秒 )。
2. 合成與 EBU R128 響度標準化指令
為了確保影片在手機喇叭、電腦耳機與社群平台上播放時音量適中且絕不破音,我們在合成音軌時採用 -c:v copy (不重新壓縮畫面,保留 100% 畫質並在數秒內完成),同時對音訊套用 EBU R128 響度標準化( -16 LUFS 、真峰值上限 -1.5 dBTP ) 與開頭 0.3 秒 淡入:
cd /Users/yuting/test
export CREDIT=$'音樂:Vivaldi《四季》夏・第三樂章 急板\n演奏:John Harrison(CC BY-SA 4.0)\n影像:Google Earth\nLandsat / Copernicus、Airbus、\nMaxar Technologies、Geoimage Austria'

# 1) 逐格繪製路線、字幕與右上角結尾出處面板(輸出無聲影片)
python3 -W ignore tools/compose.py \
  render/trip_earth_studio_v4/footage \
  trip_earth_studio_v4.esp.timing.json \
  trip_v4_silent.mp4 \
  test123_actual_track.kml \
  trip_earth_studio_v4.esp \
  render/trip_earth_studio_v4/trip_earth_studio_v4.json

# 2) 合成配樂:畫面直接複製不重壓,音軌執行 EBU R128 響度標準化並轉為 AAC 192k
ffmpeg -i trip_v4_silent.mp4 -i music/summer_presto.oga \
  -map 0:v -map 1:a -c:v copy \
  -af "loudnorm=I=-16:TP=-1.5:LRA=11,afade=t=in:d=0.3" \
  -c:a aac -b:a 192k -ar 48000 \
  -movflags +faststart trip_full_route_v4_music.mp4
3. 授權出處標示規範
遵循 CC BY-SA 4.0 署名要求與 Google Earth 影像來源規範:
- 影片結尾右上角面板出處文字 :
音樂:Vivaldi《四季》夏・第三樂章 急板 演奏:John Harrison(CC BY-SA 4.0) 影像:Google Earth Landsat / Copernicus、Airbus、 Maxar Technologies、Geoimage Austria - 貼文署名格式 :
🎵 音樂:Vivaldi《四季》夏・第三樂章 急板|John Harrison 演奏(CC BY-SA 4.0) 🗺 影像:Google Earth
☁️ 延伸架構:以 Cloud Run 與 3D Tiles 打造全自動化雲端服務
完成單機版自動化管線後,如果我們想將這套工具封裝成讓使用者「上傳 Timeline.json 即可自動生成 3D 旅遊影片」的雲端服務,最大的架構限制在於: Google Earth Studio 並沒有提供官方 API ,只能在瀏覽器中登入操作。為此我們規劃了兩階段的雲端演進藍圖:
- 方案 A(半自動混合雲架構) :
將現有的
make_esp.py部署為 Cloud Run Service ,自動解析Timeline.json、透過 Google Places API 查詢精確地標座標並匯出.esp;使用者下載.esp至本機 Earth Studio 算繪出 MP4 與 3D 追蹤 JSON 後回傳,再觸發 Cloud Run Job 執行route.py與compose.py合成配樂並輸出至 Cloud Storage。 - 方案 B(全自動無頭 GPU 算繪架構) :
以 CesiumJS + Google Map Tiles API(Photorealistic 3D Tiles) 取代手動操作的 Earth Studio。透過掛載 NVIDIA L4 GPU 的 Cloud Run Job 啟動無頭 Chrome,逐格控制 3D 相機並等待
tilesLoaded事件完成後截圖;由於路線直接繪製於 3D 場景內,不僅能自然貼合地形並受山體遮擋,更能利用多個 Cloud Run Task 依CLOUD_RUN_TASK_INDEX平行切分影格合成,大幅縮短算繪時間。
🚀 結論與未來進階
透過將 軌跡清理(KML 解析) 、 程式化運鏡( .esp 逆向生成) 、 3D 實景算繪(Earth Studio) 、 WGS84 透視投影合成(Pillow + NumPy) 與 響度標準化配樂(FFmpeg) 拆解為五個職責清晰的階段,我們成功把原本需要專業影視後製人員耗費數天手動對位的工作,濃縮為一套可重複執行、5 分鐘即可重新合成的自動化工程管線。
未來若想進一步擴充這支 3D 軌跡影片的豐富度,可以朝以下三個方向持續演進:
- 景點停留時自動疊加旅途實拍相片卡 :只需修改
compose.py,在highlights的t0至t1停留期間,讀取對應時間戳記的 EXIF 照片並以拍立得卡片動畫淡入畫面一側,完全不需重新算繪 Earth Studio 底圖。 - 升級 4K UHD 畫質輸出 :由於
.esp的關鍵影格全部採用0–1正規化數值,且compose.py的字級與線寬皆以s = H / 1080動態縮放,只需在 Earth Studio 算繪時將解析度改為3840×2160,即可無縫產出 4K 版本。 - 社群平台輕量化轉碼 :針對社群網路快速分享需求,可透過
-b:v 12M -maxrate 15M -bufsize 24M -c:a copy將1.47 GB的母片壓縮至約250 MB,兼顧極速上傳與高畫質呈現。